Die Fortschritte der KI haben es Maschinen ermöglicht, menschliches Denkvermögen und visuelle Wahrnehmung zu simulieren. Dennoch bleibt die physische Manipulation alltäglicher Objekte weiterhin eines der größten Nadelöhre der modernen Robotik.
Es ist zwar richtig, dass aktuelle Sprachmodelle in der Lage sind, komplexe Aufgaben in einer rein digitalen Umgebung zu planen. Allerdings stellt die Koordination eines mechanischen Arms, der zerbrechliche, rutschige oder unvorhersehbare Formen habende Objekte greifen soll, ohne eines davon zu beschädigen, nach wie vor eine technische Spitzenherausforderung.
Deshalb hat das US-Unternehmen Eka Robotics gerade eine Series-A-Finanzierungsrunde in Höhe von 150 Millionen US-Dollar abgeschlossen, was eine Bewertung von 1,45 Milliarden US-Dollar ergibt, wie TechCrunch berichtet hat. Das Unternehmen wurde von Pulkit Agrawal, Professor am Massachusetts Institute of Technology (MIT), und Tuomas Haarnoja, ehemals Forscher bei Google DeepMind, gegründet und verfügt über die Unterstützung von Risikokapitalfirmen wie a16z und F-Prime.
Vom visuellen Steuerungssystem zum Lernen durch Kraft und Tastsinn
Gran parte de los desarrollos actuales se apoya en arquitecturas de tipo visión‑lenguaje‑acción (VLA), en las que las cámaras y los algoritmos visuales dirigen cada movimiento del actuador. Sin embargo, esta compañía tiene una propuesta muy diferente.
En declaraciones a TechCrunch, Agrawal explicó que „la visión no es la forma principal de resolver este problema del último milímetro“, ya que las cámaras indican la posición aproximada del objeto, pero „el agarre real y la búsqueda real se producen a través de las fuerzas“.
Entonces, ¿qué propone exactamente Eka Robotics? Pues bien, la compañía ha desarrollado una pinza con sensores táctiles avanzados cuyo coste de fabricación se sitúa por debajo de 1.000 dólares, vinculada a un modelo de visión‑fuerza‑acción (VFA). De hecho, Tesla hace poco registró una patente que va en la misma línea.
En lugar de depender de operarios humanos que graben miles de horas guiando brazos mecánicos, Eka traslada el entrenamiento a simuladores físicos. De este modo, mediante técnicas de aprendizaje por refuerzo a escala, generan miles de horas de experiencia sintética en pocos minutos. Como señaló a Kris Hauser, profesor de la Universidad de Illinois Urbana-Champaign, este enfoque permite que el robot se adapte a objetos desconocidos sin reentrenarse y supere las demostraciones humanas previas.
1.500 objetivos distintos clasificados en una hora
Si lo llevamos a un terreno práctico, los registros compartidos por la compañía sitúan la velocidad del sistema por encima de los baremos humanos en tareas repetitivas. El brazo mecánico es capaz de recoger y clasificar unos 1.500 objetos de hasta 1 kg por hora, alcanzando una tasa de éxito superior al 95 %, frente a los cerca de 600 objetos por hora que suele procesar una persona.
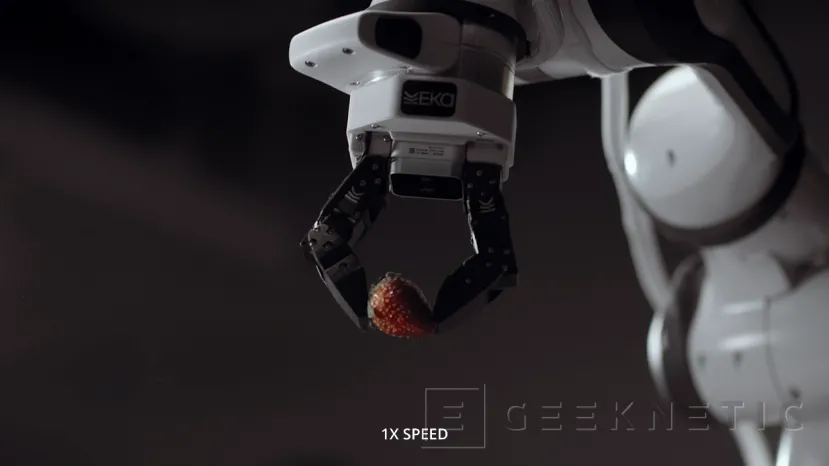
Además, la respuesta inmediata de sus sensores de presión le permite frenar en milisegundos para manipular productos delicados sin deformarlos. Respecto a estas capacidades, Raghu Raguram, socio general de a16z, afirmó que la tecnología ya ofrece un rendimiento sobrehumano (literalmente, claro) en tareas concretas de manipulación diestra.
No obstante, el salto del laboratorio a la producción industrial todavía plantea algunas dudas. Eka colabora actualmente en proyectos piloto confidenciales centrados en tareas de colocación y manipulación de cables, pero la exigencia de las plantas fabriles requerirá un funcionamiento continuo sin fallos. En este sentido, la empresa ha indicado que su pinza actual está certificada para 5 millones de ciclos de trabajo, con el objetivo de alcanzar los 20 millones habituales en la maquinaria industrial estandarizada.