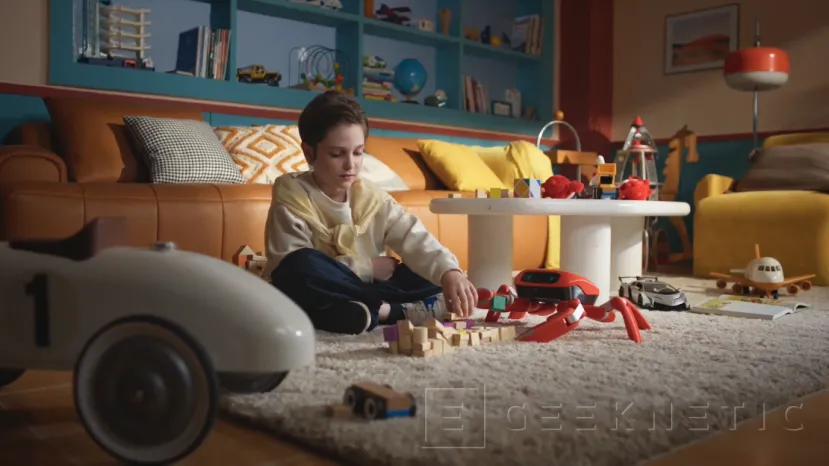
Die Firma KingKong hat die Einführung von Jumper angekündigt, einem Roboter mit 6 Beinen, dessen Design von einer Krabbe inspiriert ist und der 22 Freiheitsgrade mit einer vollständig offenen Entwicklungsumgebung verbindet. Wie der Hersteller im Detail mitgeteilt hat, verfügt die Plattform über ein GitHub-Repository, das darauf ausgerichtet ist, dass die Community neue motorische Verhaltensweisen in die Hardware mithilfe von KI-Modellen entwerfen, trainieren und übertragen kann.
Im Gegensatz zu anderen kommerziellen Vorschlägen mit geschlossener Architektur umfasst dieses Projekt sowohl die dreidimensionale Physik-Simulation als auch die Bereitstellungstools für den physischen Roboter. Auf diese Weise können Entwickler verschiedene Fortbewegungsroutinen testen, ohne das Verhalten jeder Gelenkpartie von Grund auf manuell programmieren zu müssen.
Um die Steuerungsalgorithmen im Gelände zu handhaben, setzt das Team einen Achtkernprozessor zusammen mit einer NPU mit einer Leistung von 6 TOPS ein.
Technische Spezifikationen des KingKong Jumper Roboters
| Komponente | Technische Spezifikation |
|---|---|
| Prozessor | 8 Kerne |
| Neuronale Einheit (NPU) | 6 TOPS |
| RAM-Speicher | 4 GB |
| Interner Speicher | 64 GB |
| Bewegungsmotoren | 22 Servomotoren mit taktilem Feedback |
| Bewegungssensoren | 6-Achsen-Inertialsensor (IMU) |
Simulation mit MuJoCo und Verstärkendem Lernen
Wenn wir uns auf den mechanischen Bereich konzentrieren, verteilt dieser Roboter seine 22 taktilen Servomotoren auf die sechs Gliedmaßen und die vorderen Befestigungspunkte. Diese Konfiguration ermöglicht ihm mehrdimensionale Fortbewegung, daneben Sprünge, Tanzsequenzen und das Greifen von Objekten mit seinen Greifern zu absolvieren.
Darüber hinaus überwacht die 6-Achsen-IMU in Echtzeit die Ausrichtung und die Beschleunigung des Chassis, was hilft, das Gleichgewicht der Struktur bei Unebenheiten oder Stößen zu korrigieren.
Die Steuerungssoftware stützt sich auf MuJoCo, eine Simulations-Engine für Physik, die üblicherweise beim Training autonomer Systeme eingesetzt wird. Der von der Marke freigegebene Toolset reicht von digitalen Modellen des Geräts bis hin zu Lernumgebungen im Bereich des Verstärkungslernens, einer Methode, bei der das Computersystem durch Test- und Korrekturzyklen neue Fortbewegungsfähigkeiten erwirbt.
KingKong hat außerdem einen Assistenten integriert, um mit Varianten von Design und Bewegungen über Texteingaben zu experimentieren. Um die Erstellung von Bewegungsbibliotheken zu fördern, hat KingKong den Community-Wettbewerb Crab Robot Open Motion Challenge ins Leben gerufen, einen offenen Aufruf, bei dem Nutzer ihre Softwareentwicklungen teilen können, während der Basiscode zum Nachschlagen und Herunterladen verfügbar bleibt.